Teknologi Robotika Dikembangkan Melalui Perekaman Pekerjaan Teknisi untuk Melatih Kemampuan Otomatisasi

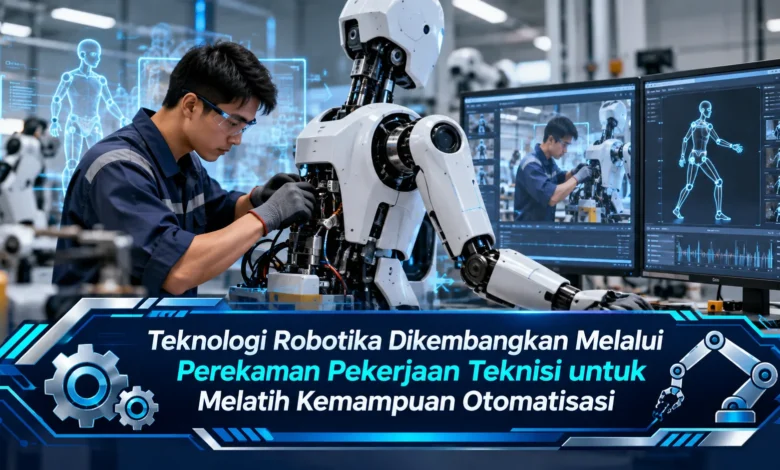
Perkembangan robotika memasuki pendekatan baru dengan memanfaatkan rekaman aktivitas teknisi dan pekerja terampil sebagai bahan pelatihan kecerdasan buatan. Melalui kamera yang merekam pekerjaan dari sudut pandang manusia, pengembang dapat mempelajari cara seseorang memperbaiki mesin, menggunakan peralatan, dan menyelesaikan tugas fisik secara bertahap. Metode ini menjadi perhatian dalam industri TEKNOLOGI karena berpotensi membantu robot memahami keterampilan praktis yang sulit dijelaskan hanya melalui instruksi tertulis. Meski menjanjikan otomatisasi yang lebih fleksibel, penggunaan data pekerjaan manusia juga menghadirkan tantangan terkait kualitas rekaman, keselamatan, privasi, dan masa depan tenaga kerja di tengah perkembangan sistem robot cerdas.
Rekaman Pekerjaan Manusia Membantu Pengembangan Kecerdasan Robot
Perkembangan teknologi robotika mendorong para pengembang mencari metode pelatihan yang lebih efektif. Strategi pengembangan yang semakin banyak diteliti adalah mendokumentasikan keterampilan pekerja dalam lingkungan nyata. Melalui metode tersebut, sistem pelatihan mendapatkan contoh penyelesaian tugas fisik. Materi demonstrasi tersebut berpotensi mendukung pengembangan kebijakan gerak robot. Meskipun metode tersebut terlihat menjanjikan, pengamatan aktivitas manusia belum cukup menjamin keberhasilan otomatisasi. Pelatihan sistem otomatis membutuhkan pemodelan tindakan serta evaluasi.
Pekerjaan teknisi menyediakan contoh keterampilan fisik yang kompleks. Dalam aktivitas sehari-hari, operator terampil sering menyesuaikan tindakannya berdasarkan kondisi. Seorang teknisi mungkin mendeteksi gangguan melalui bunyi, merasakan hambatan ketika mengencangkan komponen, dan memastikan masalah telah ditangani dengan benar. Keahlian yang diperoleh melalui pengalaman sulit direpresentasikan hanya dengan perintah sederhana. Karena itu, rekaman pekerjaan nyata dapat menjadi sumber pembelajaran tambahan.
Teknologi Kamera dan Sensor dalam Pengumpulan Data Robotika
Perekaman aktivitas untuk kebutuhan robotika membutuhkan sistem perekaman yang sesuai. Pendekatan pengambilan data yang umum adalah kamera dari sudut pandang orang pertama. Perangkat perekam ini memungkinkan dokumentasi dari posisi pengguna. Melalui perspektif tersebut, gerakan tangan dan penggunaan alat dapat terlihat. Data visual yang diperoleh kemudian dapat dianalisis menggunakan algoritma komputer. Pada tahap pengolahan data, kualitas gambar dan kelengkapan aktivitas sangat penting.

Tidak hanya mengandalkan kamera, proses dokumentasi dapat dilengkapi data sensor. Sensor inersia atau IMU dapat membantu merekam perubahan posisi. Dalam konfigurasi pengumpulan data lanjutan, perangkat perekam tambahan dapat digunakan untuk memahami hubungan posisi antara objek. Setelah data diperoleh, rekaman perlu diselaraskan berdasarkan waktu. Tahapan tersebut membantu sistem memahami hubungan antara tindakan dan kondisi. Tanpa pengolahan yang sesuai, hasil pembelajaran mungkin kurang akurat.
Imitation Learning Membantu Robot Meniru Tindakan Manusia
Metode kecerdasan buatan yang sering digunakan dikenal sebagai imitation learning atau proses belajar dari contoh tindakan. Pada sistem pembelajaran tersebut, algoritma memanfaatkan pasangan pengamatan dan tindakan. Untuk memahami mekanismenya, teknisi memperlihatkan cara mengambil sebuah komponen. Sistem kemudian berusaha mempelajari hubungan antara posisi benda dan gerakan. Melalui pengulangan contoh, sistem dapat mengembangkan kebijakan tindakan. Walaupun metode tersebut bermanfaat, keterampilan robot tetap perlu diuji pada lingkungan nyata.
Penggunaan pembelajaran berbasis demonstrasi tidak terlepas dari berbagai keterbatasan. Sistem gerak manusia dan perangkat otomatis memiliki karakteristik yang berbeda. Anggota gerak manusia memiliki kemampuan manipulasi yang kompleks, sedangkan alat pencengkeram mekanis mungkin lebih sederhana. Oleh sebab tersebut, gerakan manusia tidak selalu dapat disalin secara langsung. Tahapan penerjemahan gerakan ini dapat melibatkan estimasi posisi objek serta perencanaan lintasan yang aman. Jika keterbatasan perangkat dipertimbangkan, pembelajaran dari manusia bisa mendukung otomatisasi yang lebih fleksibel.
Peluang Teknologi Robotika dalam Meningkatkan Efisiensi Produksi
Pendokumentasian keterampilan pekerja terampil dapat mendukung pengembangan otomatisasi industri. Di kawasan industri yang menggunakan mesin, banyak pekerjaan masih memerlukan keterampilan manual. Dalam pekerjaan perakitan, menyesuaikan posisi material memerlukan koordinasi visual dengan tindakan fisik. Dengan memanfaatkan demonstrasi operator, sistem pelatihan memperoleh gambaran mengenai gerakan praktis. Kumpulan contoh tersebut dapat digunakan untuk merancang percobaan otomatisasi. Namun demikian, manfaat ekonominya tetap harus dihitung berdasarkan kondisi industri.
Tidak hanya pada manufaktur, demonstrasi pekerja dapat membantu riset robot perawatan. Pada tugas pemeriksaan mesin, teknisi biasanya mengikuti prosedur tertentu. Prosedur tersebut menunjukkan hubungan antara pemeriksaan dan tindakan. Sebagai ilustrasi, robot dapat dikembangkan untuk mengambil alat sebelum teknisi menjalankan pekerjaan utama. Pembagian tugas secara terencana mendukung penggunaan tenaga kerja secara lebih efektif. Melalui strategi ini, otomatisasi tidak harus langsung menggantikan seluruh pekerjaan.
Risiko Perekaman Pekerja untuk Melatih Kecerdasan Buatan
Selain manfaat pembelajaran dari demonstrasi, aspek etika membutuhkan pengawasan yang serius. Kamera yang digunakan untuk merekam pekerjaan mungkin merekam data yang tidak relevan. Pada aktivitas produksi, video mungkin menampilkan identitas rekan kerja. Oleh sebab tersebut, pengembang perlu memastikan adanya dasar penggunaan data. Pekerja sebaiknya memahami tujuan dokumentasi dan bentuk pemanfaatannya. Selain itu, rekaman harus dilindungi menggunakan mekanisme keamanan.
Dampak jangka panjang yang perlu diperhatikan adalah potensi perubahan kebutuhan keterampilan pekerja. Saat pengetahuan praktis dikumpulkan untuk pelatihan AI, pengembang sebaiknya memperhatikan hak peserta. Pengumpulan data tanpa kesepakatan yang jelas berpotensi memunculkan konflik kepentingan. Oleh sebab itu, kebijakan pengumpulan informasi sebaiknya disusun secara terbuka. Untuk mendukung penerapan jangka panjang, pengembangan kompetensi baru dapat membantu menghadapi perubahan pekerjaan. Melalui kebijakan yang seimbang, otomatisasi berpotensi memberikan manfaat yang lebih luas.
Kesimpulan tentang Perekaman Teknisi untuk Pengembangan Robotika
Penggunaan data demonstrasi pekerja menjadi salah satu perkembangan menarik dalam kemajuan kecerdasan buatan untuk tugas fisik. Berkat pengumpulan contoh keterampilan praktis, sistem AI mendapatkan contoh tindakan manusia untuk mendukung pelatihan keterampilan robot. Metode pembelajaran dari demonstrasi memberikan dasar untuk pengembangan kebijakan gerak. Namun demikian, hasil pembelajaran tetap membutuhkan pengujian nyata. Keandalan gerakan tetap perlu diperiksa sebelum penggunaan industri.
Dalam perkembangan TEKNOLOGI masa depan, pengetahuan manusia dapat menjadi bagian penting dari data pelatihan. Walaupun manfaatnya menarik, pemanfaatan demonstrasi membutuhkan tata kelola yang jelas. Izin yang diberikan pekerja, keamanan data perusahaan, dan evaluasi dampak terhadap tenaga kerja harus berjalan bersama pengembangan teknologi. Pada tahap perkembangan berikutnya, penggabungan pembelajaran dari contoh dan pengujian simulasi dapat mendukung pengembangan otomatisasi lebih fleksibel. Bagaimana menurut Anda, apakah penggunaan pengalaman pekerja sebagai data AI akan mempercepat otomatisasi industri? Ceritakan perspektif Anda mengenai masa depan teknologi robotika.